مشکل سرووهای صنعتی سازگاری است، نه اوج عملکرد
موتورهای پهپاد برای پیک رانش مشخص شده اند. اتصالات ربات انسان نما برای حداکثر گشتاور مشخص شده است. سروو موتورهای صنعتی برای چیزی بیشتر از هر دو مشخص شده اند: خروجی گشتاور ثابت و قابل پیش بینی در بیش از ده میلیون سیکل، در دمای نامی، با عملکردی مشابه در سیکل یک که در سیکل ده میلیون انجام می شود.
این نیاز منطق انتخاب آهنربا را به طور کامل تغییر می دهد. یک موتور پهپاد که 2 درصد از چگالی شار خود را پس از یک فصل مسابقه از دست می دهد، یک ناراحتی جزئی است. یک سروو صنعتی در خط مونتاژ دقیق که 2٪ از گشتاور ثابت خود را طی شش ماه تغییر تولید از دست می دهد، باعث رد شدن قطعات، زمان خرابی کالیبراسیون مجدد و ادعاهای گارانتی می شود. پیامدهای اقتصادی مغناطیس زدایی تدریجی در کاربردهای سروو صنعتی متناسب با از دست دادن شار نیست - آنها متناسب با ارزش تولید فرآیندی است که موتور کنترل می کند.
این همان چیزی است که انتخاب آهنربای سروو موتور صنعتی را متفاوت می کند و چرا انتخاب درجه از یک پهپاد یا مرجع موتور مصرف کننده نقطه شروع اشتباه است.
1. چرا دینامیک حرارتی چرخه وظیفه متغیر طراحی اصلی است؟
سروو موتورهای صنعتی در ماشینکاری CNC، جوشکاری رباتیک و اتوماسیون انتخاب و جابجایی در چرخه های کاری کار می کنند که گرما را در الگوهای خاصی متمرکز می کنند. یک سروو روی دوک ماشین ابزار ممکن است به طور مداوم با 70 درصد گشتاور نامی برای شیفت های 6 ساعته کار کند. سروو در بازوی انتخاب و مکان در حداکثر گشتاور 80 میلیثانیه کار میکند، سپس به مدت 120 میلیثانیه به نزدیک صفر میرسد و در 5 هرتز به مدت 16 ساعت در روز تکرار میشود.
دمای سیم پیچ حالت پایدار در کاربرد اسپیندل از روی جریان نامی و مقاومت حرارتی قابل پیش بینی است. در کاربرد انتخاب و مکان، چرخه دمای سیم پیچ، و ثابت زمانی حرارتی مجموعه آهنربا - معمولاً 45 تا 90 ثانیه برای یک سرو قاب 60 تا 100 میلی متری - به این معنی است که دمای آهنربا دمای سیم پیچ آنی را ردیابی نمی کند. میانگین متحرک را با تاخیر دنبال می کند. در یک چرخه کاری سریع با جریان های پیک بالا، آهنربا می تواند به دمای 25 تا 40 درجه بالاتر از آن چیزی برسد که یک مدل حرارتی حالت پایدار در جریان متوسط پیش بینی می کند.
تعیین درجه آهنربا از جریان متوسط اشتباه است. از پیک جریان در ثابت زمانی حرارتی مجموعه آهنربا مشخص کنید. برای اکثر کاربردهای سروو صنعتی در محدوده 1-10 کیلووات، این بدان معناست که دمای طراحی آهنربای موثر 100-140 درجه است، نه حد سیم پیچ 80 درجه که در برگه اطلاعات موتور ظاهر می شود.
2. کلاس حرارتی IEC و معنای واقعی آن برای آهنرباها
سروو موتورهای صنعتی به کلاس های حرارتی IEC طبقه بندی می شوند - کلاس F (محدودیت سیم پیچ 155 درجه)، کلاس H (180 درجه)، کلاس C (بالای 200 درجه). این رتبهبندیها برای عایق سیمپیچ اعمال میشود، نه برای آهنرباها. دمای آهنربا در یک موتور خوب طراحی شده با خنک کننده داخلی 30 تا 60 درجه کمتر از دمای سیم پیچ در بار نامی کار می کند، اما در موتوری که بالاتر از وظیفه نامی یا با خنک کننده ضعیف کار می کند، شکاف کاهش می یابد.
نقشه برداری عملی بین کلاس حرارتی موتور و پسوند درجه آهنربا:
| کلاس حرارتی موتور | حداکثر دمای مگنت معمولی | پسوند حداقل نمره | یادداشت ها |
|---|---|---|---|
| کلاس F، خنک کننده اجباری | 80-100 درجه | H | پسوند H حاشیه را فراهم می کند. N پسوند حاشیه ای مگر اینکه نقطه عملیاتی محافظه کار باشد |
| کلاس F، خود خنک شونده | 100-120 درجه | H به SH | SH برای برنامه های کاربردی مستمر ترجیح داده می شود. H قابل قبول با مدل حرارتی تایید شده |
| کلاس H، خنک کننده اجباری | 100-130 درجه | SH | خط پایه SH; EH برای موتورهای نزدیک به جریان نامی در دمای مغناطیسی 130 درجه |
| کلاس H، خود خنک کننده | 120-150 درجه | EH | EH یا AH; منحنی BH را در دمای کار بررسی کنید - برگه اطلاعات سازنده اغلب کافی نیست |
| کلاس C / تخصص | 150-200 درجه | SmCo یا AH NdFeB | بالاتر از 150 درجه پایدار، SmCo پاسخ صحیح است. نمرات NdFeB AH وجود دارد اما SmCo پایدارتر است |
3. مسئله انباشتگی مغناطیس زدایی در کاربردهای چرخه طولانی
در یک موتور سروو که 5000 ساعت در سال در خط تولید کار می کند، آهنربا تقریباً 90 میلیون چرخه الکتریکی را با پیکربندی 14 جفت قطبی و سرعت نامی 1500 RPM تجربه می کند. هر چرخه ای که در آن نقطه عمل به زیر زانو BH فرو می رود - حتی به طور خلاصه، حتی با یک حاشیه کوچک - باعث کاهش شار غیرقابل برگشت کوچکی می شود.
مشکل رویداد فردی نیست. این انباشت است. آهنربایی که در هر 1000 ساعت کار 0.05٪ Br از دست می دهد، پس از یک سال 0.25٪ از دست داده است. این ناچیز به نظر می رسد. در یک سروو با دقت بالا در یک ماشین پیوند نیمه هادی، رانش ثابت گشتاور 0.25% نیازمند کالیبراسیون مجدد حلقه کنترل نیرو است. کالیبراسیون مجدد در دستگاه باندینگ ابزار را به مدت 2 تا 4 ساعت آفلاین می کند. در یک مرکز 24/7، این دو بار در سال برای هر دستگاه اتفاق می افتد. هزینه آن زمان از کار افتادگی بسیار بیشتر از هزینه تعیین درجه اجباری بالاتر بعدی در مرحله طراحی است.
روش دقیق مشخصات: حداقل Hcj مورد نیاز برای نگه داشتن نقطه عملیاتی 20% بالای زانو BH در حداکثر دمای مغناطیسی مورد انتظار و حداکثر جریان مغناطیس زدایی را محاسبه کنید. سپس یک پسوند درجه بالاتر از آن حداقل اضافه کنید. هزینه افزایشی کم است. قابلیت اطمینان افزایشی قابل اندازه گیری است.
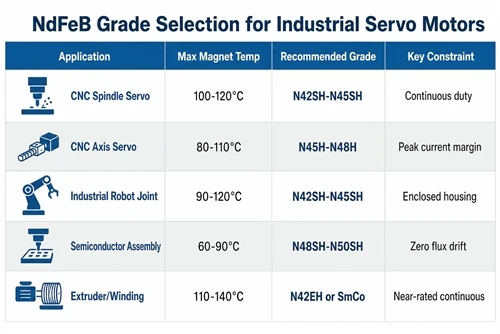
4. انتخاب درجه توسط نرم افزار سروو صنعتی
| برنامه | چرخه وظیفه | حداکثر دمای مگنت | درجه توصیه شده | منطق |
|---|---|---|---|---|
| مرکز ماشینکاری CNC (سروی اسپیندل) | پیوسته 60-80٪ | 100-120 درجه | N42SH–N45SH | دویدن مداوم طولانی؛ SH ضروری؛ اگر چگالی گشتاور اجازه دهد، درجه BHmax پایین قابل قبول است |
| سروو محور CNC (درایو تغذیه) | چرخه ای، 30-60٪ | 80-110 درجه | N45H–N48H | متناوب؛ H با تحلیل حاشیه جریان پیک مناسب کافی است |
| مفصل ربات صنعتی (بازوی 6 محوره) | چرخه ای، 40-70٪ | 90-120 درجه | N42SH–N45SH | مشابه اسپیندل CNC؛ محفظه مفصل محصور همرفت را محدود می کند |
| انتخاب و مکان / SCARA | چرخه ای با فرکانس بالا | 80-110 درجه | N45H–N48H | جریان اوج زیاد اما کوتاه؛ بررسی حاشیه مغناطیس زدایی در جریان اوج |
| مونتاژ نیمه هادی / الکترونیک | چرخه ای دقیق | 60-90 درجه | N48SH–N50SH | دمای پایین اما دقت نیاز به رانش شار صفر دارد. SH حاشیه پایداری طولانی مدت را فراهم می کند |
| دستگاه اکسترودر / سیم پیچ | پیوسته نزدیک به امتیاز | 110-140 درجه | N42EH–N45EH یا SmCo | نزدیک به جریان نامی برای ساعت ها. EH یا SmCo بسته به دمای دقیق |
5. تامین کنندگان جداگانه چه هزینه ای برای شما در طراحی مجدد سروو دارند
چرخههای طراحی سروو موتور صنعتی از مشخصات اولیه تا تولید واجد شرایط - 12-۲۴ ماه طولانی است. هندسه آهنربا در اولین ساخت نمونه اولیه قفل شده است. اگر آهنرباها و لایهبندیهای روتور از تامینکنندههای متفاوتی تهیه شوند، هر تغییر هندسی - و تغییرات هندسی در طول توسعه وجود خواهد داشت - مستلزم تعامل مجدد با دو فروشنده، دو زمان تحویل و دو مجموعه کاغذ بازرسی مقاله اول است.
در عمل، اکثر تیمهای توسعه سروو، 3 تا 5 تکرار هندسه آهنربایی را بین اولین نمونه اولیه و انتشار تولید انجام میدهند. هر تکرار که نیاز به ابزار جداگانه در یک تامین کننده آهنربا جداگانه دارد، 4 تا 8 هفته به برنامه اضافه می کند و امکان بهینه سازی قوس آهنربا و هندسه شکاف لایه بندی را با هم حذف می کند. بودجه تحمل شکاف هوا، که مستقیماً ریپل گشتاور و چسبندگی را تعیین میکند، زمانی که هر دو جزء از ابتدا با توجه به تلرانسهای یکدیگر طراحی و ساخته شوند، بسیار راحتتر قابل نگهداری است.
6. چک لیست مشخصات برای سروو آهنرباهای صنعتی
- ☐ پیک میدان مغناطیسی زدایی را در حداکثر جریان گذرا، نه جریان نامی، محاسبه کنید
- ☐ تعیین دمای آهنربای موثر با استفاده از مدل ثابت زمانی حرارتی، نه مدل جریان متوسط حالت پایدار
- ☐ انتخاب پسوند درجه با 20٪ حاشیه Hcj بالای زانو BH در حداکثر دمای آهنربا
- ☐ Add one suffix above calculated minimum for long-cycle applications (>5000 ساعت در سال)
- ☐ منحنی های BH را از مواد تولیدی در 20 درجه، 100 درجه و 150 درجه درخواست کنید - مقادیر معمولی برگه داده نیستند
- ☐ شرط یکنواختی چگالی شار را مشخص کنید: ± 1.5٪ برای سروو دقیق. ± 2.5٪ برای صنعتی استاندارد
- ☐ برای کاربردهای بالای 130 درجه پایدار: SmCo را قبل از متعهد شدن به درجات NdFeB EH/AH ارزیابی کنید
- ☐ تایید کنید که تامین کننده آهنربا می تواند هندسه قطعه قوس منطبق را به نقشه لایه بندی روتور شما ارائه دهد
HIMAGNET آهنرباهای بخش قوس را برای سروو موتورهای صنعتی با هماهنگی لایهبندی منطبق، تولید دادههای BH در دمای عملیاتی، و پشتیبانی مهندسی از طریق فرآیند طراحی تا صلاحیت تامین میکند. برای پشتیبانی از انتخاب درجه در برنامه سروو خود،با تیم مهندسی ما تماس بگیریدبا چرخه وظیفه، کلاس حرارتی و هندسه روتور شما.