مشکل محرک مشترک که کسی در مورد آن صحبت نمی کند
توسعه ربات انسان نما مشکل آهنربایی دارد. مشکل تامین نیست - مشکل مشخصات.
اکثر تیمهایی که مفاصل انساننما را میسازند، با کشیدن مشخصات NdFeB درجه بالا از هر چیزی که آخرین بار طراح موتورشان استفاده کرده است، شروع میکنند. N45SH مشخص می شود زیرا در آخرین پروژه سروو کار می کرد. پسوند حرارتی برای مطابقت با محدودیت دمای سیم پیچ انتخاب می شود. و پس از گذشت شش ماه از آزمایش سختافزاری، اتصال داغتر از آنچه مدل پیشبینی میکرد، کار میکند، گشتاور ثابت میچرخد، و هیچکس نمیتواند فوراً دلیل آن را توضیح دهد - زیرا آهنربا در دمای اتاق خوب به نظر میرسد.
مسئله این است که محرکهای مشترک ربات انساننما در تقاطع محدودیتهایی قرار میگیرند که در بیشتر کاربردهای موتور دیگر وجود ندارد: چگالی گشتاور شدید، چرخههای کاری بسیار متناوب، پوششهای حرارتی محکم بدون خنککننده اجباری، و یک بسته مکانیکی که آهنربا را تقریباً از هر طرح موتور دیگری به منابع گرما نزدیکتر میکند. درست کردن انتخاب NdFeB مستلزم فکر کردن در مورد هر چهار محدودیت با هم است، نه جداگانه.
این مقاله در مورد چگونگی انجام این کار است.
1. چرا محرک های مشترک انسان نما از نظر حرارتی متفاوت هستند؟
یک سروو موتور استاندارد در یک کاربرد صنعتی در طول تولید تقریباً در تعادل حرارتی حالت پایدار کار می کند. آهنربا را برای کار مداوم در دمای نامی اندازه میگیرید، یک حاشیه اضافه میکنید و انتخاب قابل دفاع است.
مفاصل ربات انسان نما اینگونه رفتار نمی کنند. یک چرخه راه رفتن شامل انفجارهای کوتاه گشتاور بالا - جریان های اوج 3-5× درجه پیوسته - به دنبال فازهای کم بار است که در آن مفصل عمدتاً موقعیت خود را در برابر گرانش نگه می دارد. جریان متوسط ممکن است متوسط باشد، اما حداکثر تولید گرما در طول آن فازهای انفجاری متمرکز است، و ثابت زمانی حرارتی یک محرک مفصل فشرده (معمولاً 10 تا 30 ثانیه برای سیمپیچ، طولانیتر برای مجموعه آهنربا) به این معنی است که دمای آهنربا به اندازه کافی از دمای سیمپیچ عقب میافتد.
در یک مورد آزمایشی مشخص شده: یک محرک بدون قاب 60 میلیمتری که شبیهسازی راه رفتن را با فرکانس 1 هرتز اجرا میکند، دمای سیمپیچ را در مرحله ایستادن به 95 درجه نشان میدهد، در حالی که دمای سطح آهنربای روتور تنها به 72 درجه رسیده است - تاخیری تقریباً 8 ثانیهای. در فرکانس راه رفتن 2 هرتز، تاخیر فشرده می شود و دمای آهنربا در همان چرخه کاری به 88 درجه نزدیک می شود. درجه آهنربا که در فرکانس 1 هرتز ایمن است، ممکن است نزدیک به آستانه مغناطیس زدایی غیرقابل برگشت آن در فرکانس 2 هرتز باشد، بدون اینکه چیزی در مدل حرارتی حالت پایدار آن را نشان دهد.
به همین دلیل است که تعیین آهنربای مشترک انسان نما از یک مدل حرارتی حالت پایدار به تنهایی کافی نیست. دینامیک چرخه وظیفه مهم است.
2. خطر مغناطیس زدایی متقارن نیست
مغناطیس زدایی NdFeB یک رویداد باینری نیست. یک کاهش تدریجی برگشت ناپذیر Br وجود دارد که هر بار که آهنربا در زیر نقطه زانو خود در منحنی BH کار می کند، تجمع می یابد - و در یک موتور مفصل بدون قاب با تعداد قطب بالا، دقیقاً زمانی که مفصل در حال انجام کار با بالاترین گشتاور است، نقطه کار به سمت زانو در شرایط اوج فعلی تغییر می کند.
نتیجه عملی: آهنربایی که از نظر حرارتی در حالت پایدار 80 درجه ایمن است، همچنان میتواند در طی یک انفجار گشتاور 150 میلیثانیه تا حدی مغناطیسزدایی کند، اگر اوج جریان به اندازهای زیاد باشد که نقطه عملیاتی را به زیر زانو فشار دهد. مقدار مغناطیس زدایی در هر چرخه کوچک است - شاید 0.1-0.3٪ از دست دادن Br - اما تجمعی است. پس از 10000 چرخه راه رفتن، مفصلی که با مشخصات شروع شده است می تواند 2 تا 4 درصد کمتر از ثابت گشتاور اولیه خود کار کند. این برای ایجاد عدم تقارن محسوس در راه رفتن دوطرفه کافی است و برای ایجاد سردردهای کنترل حلقه بسته که شبیه مشکلات نرم افزاری هستند کافی است.
راه حل ساده است، اما نیاز به دانستن آن ضروری است: درجه آهنربا را بر اساس نقطه عملیاتی اوج در طول حداکثر جریان گذرا مشخص کنید، نه فقط حد حرارتی حالت پایدار. برای اکثر کاربردهای مشترک انسان نما، این انتخاب را از درجات پسوند N استاندارد به سمت H یا SH سوق می دهد - نه به این دلیل که دما بالا است، بلکه به این دلیل که نیروی اجباری باید در برابر میدان های مغناطیسی زدایی اوج نگه داشته شود.
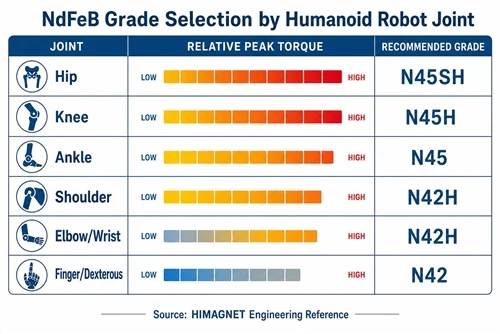
3. انتخاب نمره با موقعیت مشترک
همه مفاصل یک ربات انسان نما دارای محیط حرارتی و الکترومغناطیسی یکسان نیستند. یک رویکرد سلسله مراتبی برای انتخاب نمره منطقی است.
| مشترک | اوج گشتاور | محیط حرارتی | درجه توصیه شده | منطق |
|---|---|---|---|---|
| باسن (پیچ / رول) | بالا (40-120 N·m) | لگن بسته، جریان هوا محدود است | N42SH–N45SH | خطر مغناطیس زدایی جریان اوج بالا؛ محیط حرارتی محصور |
| زانو | بالاترین (60–150 N·m) | در معرض، همرفت بهتر | N45H–N48H | اوج گشتاور غالب؛ خنکسازی بهتر پسوند اجباری کمتری را ممکن میسازد |
| مچ پا | متوسط (20–60 N·m) | در معرض، پایین ترین محیط | N45–N48H | خطر حرارتی کمتر؛ اگر پیک جریان کنترل شود N استاندارد قابل قبول است |
| شانه (پیچ / رول) | متوسط (15-40 N·m) | نیم تنه تا حدی بسته | N42H–N45H | چگالی گشتاور متوسط؛ محصور اما چرخه کاری کمتر از پاها |
| آرنج / مچ دست | کم-متوسط (5-20 N·m) | در معرض، همرفت خوب | N42–N45H | جریان های اوج پایین تر؛ N استاندارد اغلب با حاشیه کافی است |
| انگشت / زبردست | کم (0.1–2 N·m) | ساختار دست بسته | N42H–N45H | حجم کم اتلاف گرما را محدود می کند. پسوند H حاشیه را فراهم می کند |
اینها نقطه شروع هستند نه مشخصات نهایی. انتخاب واقعی بستگی به مشخصات جریان اوج شما، مقاومت حرارتی مجموعه اتصال و اینکه آیا خنک کننده فعال دارید یا خیر. اما این الگو پابرجاست: مفاصلی که بیشترین بار را در محیطهای با محدودیت حرارتی حمل میکنند - باسن، مجموعههای شانهای محصور - به Hcj بالاتری نیاز دارند، در حالی که مفاصل دیستال در معرض فضای سر حرارتی بیشتری دارند و میتوانند درجات اجباری پایینتری داشته باشند.
4. هندسه قطعه قوس برای اتصالات با تعداد قطب بالا
اکثر محرک های مشترک انسان نما از پیکربندی 12-20 قطب برای به حداکثر رساندن گشتاور در هر آمپر در قطر فشرده استفاده می کنند. در این تعداد قطب، عرض قطعه قوس باریک است - معمولاً طول وتر 15-25 میلی متر برای قطر روتور 60-80 میلی متر - و ضخامت شعاعی توسط بودجه اینرسی روتور محدود می شود.
دو تصمیم هندسی بیش از آن چیزی است که اکثر تیم ها متوجه می شوند:
نسبت قوس قطبینسبت قوس قطبی بین 0.82 و 0.90 محدوده عملی برای به حداقل رساندن گشتاور گیره در موتورهای بدون قاب با تعداد قطب بالا بدون کاهش شار شکاف هوای زیاد است. رفتن به بالای 0.92 شار را افزایش میدهد، اما چرخش به منبع موجدار گشتاور غالب تبدیل میشود - برای مفصل رباتی که نیاز به کنترل موقعیت آرام در سرعت کم دارد، مشکلساز است. پایین رفتن از 0.80 باعث کاهش چسبندگی می شود اما چگالی گشتاور را به اندازه ای کاهش می دهد که برای جبران آن به آهنربای درجه بالاتر نیاز دارید، که بدون پرداختن به انتخاب هندسه اساسی، هزینه را افزایش می دهد.
ضخامت شعاعی در مقابل ضخامت آهن پشتی.برای آهنرباهای کلاس N45H در روتور 60 تا 80 میلی متر، ضخامت آهنربای شعاعی 3.5 تا 4.5 میلی متر محدوده ای است که آهنرباها در نزدیکی نقطه کار بهینه خود در منحنی BH عمل می کنند. نازک تر از 3 میلی متر است و شما شار را روی میز باقی می گذارید. ضخامت بیشتر از 5 میلی متر اینرسی روتور را اضافه می کند که به صورت کاهش پهنای باند مشترک نشان داده می شود - هزینه واقعی در رباتی که به پاسخ های کنترل امپدانس سریع نیاز دارد.
5. منبع یابی به طور جداگانه چه هزینه ای برای شما دارد
در برنامههای توسعه رباتهای انساننما معمول است که آهنرباهای روتور را از یک تامینکننده و لایههای استاتور از دیگری تامین کنند. منطق روی کاغذ منطقی است: هر تامین کننده جزء خود را بهینه می کند.
در عمل، تلرانس پشتهای بین اجزای با منبع مستقل، ثابتترین منبع تغییر فاصله هوا در موتورهای مفصل ماده اول است. یک تغییر ± 0.05 میلی متر در شعاع قوس آهنربا، همراه با یک تغییر ± 0.03 میلی متر در شعاع شکاف لایه لایه، تا 0.08 ± میلی متر تغییر فاصله هوا در اطراف محیط روتور ایجاد می کند. در یک شکاف هوای اسمی 0.4 میلی متری - معمولی برای اتصالات بدون قاب با چگالی بالا - 20٪ تغییر می کند. نتیجه موج گشتاور قابل اندازه گیری در فرکانس عبور از قطب است که در موتور 16 قطبی در 200 RPM (سرعت راه رفتن آهسته معمولی) در 26 هرتز می افتد - درست در پهنای باند اکثر کنترل کننده های امپدانس مشترک انسان نما.
تطبیق هندسه قوس آهنربایی با هندسه لایهبندی واقعی از همان دسته تولید، بسیاری از این تغییرات را حذف میکند. آهنربا و ورقه ورقه لزوماً نیازی ندارند که از یک تامین کننده تهیه شوند، اما آنها باید قبل از مونتاژ از لحاظ ابعادی تأیید شوند - و وقتی هر دو از یک منبع واحد که هر دو فرآیند را کنترل می کند، بسیار آسان تر است.
6. چک لیست عملی برای مشخصات آهنربای مشترک انسان نما
- ☐ اوج میدان مغناطیسی زدایی را در حداکثر جریان تعریف کنید، نه فقط دمای عملیاتی حالت پایدار
- ☐ اجرای شبیهسازی حرارتی چرخه کاری در فرکانس راه رفتن هدف - 1 هرتز و حداقل ۲ هرتز
- ☐ انتخاب درجه بر اساس نقطه عملیاتی اوج با 15٪ حاشیه Hcj بالای نقطه زانو در حداکثر دمای آهنربا مورد انتظار
- ☐ هندسه قطعه قوس را مشخص کنید: نسبت قوس قطبی 0.82-0.90، ضخامت شعاعی 3.5-4.5mm برای قطر روتور 60-80mm
- ☐ بررسی بودجه تحمل شکاف هوا: تحمل شعاع قوس مغناطیسی + تحمل شعاع شکاف لایهبندی کمتر یا مساوی 20 درصد شکاف هوای اسمی
- ☐ منحنیهای BH را در 20 درجه، 80 درجه و 120 درجه از مواد تولیدی درخواست کنید - مقادیر برگه دادههای درجهبندی نیست
- ☐ برای مفصل ران و شانه محصور: پسوند SH را به عنوان خط پایه مشخص کنید. H فقط با مدل حرارتی معتبر قابل قبول است که حداکثر دمای آهنربا کمتر یا مساوی 120 درجه را در بدترین حالت راه رفتن نشان می دهد.
HIMAGNET آهنرباهای بخش قوس را با نقشه های لایه بندی روتور مشتری، با داده های BH در دماهای متعدد از مواد تولیدی مطابقت داده است. برای برنامه های مشترک انسان نما - از محرک انگشت تا موتورهای گشتاور هیپ -با تیم مهندسی ما تماس بگیریدبا گشتاور مشترک، سرعت، و پوشش حرارتی شما، و ما از طریق انتخاب درجه با شما کار خواهیم کرد.