مقدمه
موتورهای الکتریکی بیشترین کاربرد را دارندآهنرباهای NdFeBدر سراسر جهان از موتورهای DC بدون جاروبک در لوازم الکترونیکی مصرفی گرفته تا موتورهای سنکرون آهنربای دائمی در وسایل نقلیه الکتریکی، طراحی مدار مغناطیسی مستقیماً بازده موتور، چگالی گشتاور و پایداری حرارتی را تعیین میکند. این راهنما نحوه استفاده از آهنرباهای نئودیمیم در موتورهای الکتریکی، نحوه انتخاب درجه مناسب برای نوع موتور و آنچه مهندسان باید هنگام تهیه آهن ربا برای کاربردهای موتور مشخص کنند را پوشش می دهد.
چرا NdFeB بر کاربردهای موتور تسلط دارد؟
1. مورد برای موتورهای مگنت دائمی
موتورهای آهنربای دائمی جایگزین روتور الکترومغناطیس موتورهای القایی معمولی با روتوری می شوند که دارای آهنرباهای دائمی پر انرژی است. این تلفات مس روتور را حذف میکند و جریان مغناطیسی که از اینورتر گرفته میشود را کاهش میدهد و باعث افزایش بازده قابل توجهی میشود - به ویژه در بار جزئی که موتورهای القایی کمترین کارایی را دارند.
مزایای کلیدی که NdFeB را به ماده انتخابی تبدیل می کند:
- بالاترین انرژی محصول: 33-52 MGOe، کوچکترین حجم روتور را برای یک نیاز شار معین فعال می کند
- ماندگاری بالا: 1.17-1.47 T، تولید شار شکاف هوا قوی بدون مقاطع مغناطیسی بزرگ
- هندسه آهنربای نازک: اجبار بالا به آهنرباهای قوس یا بلوک نازک اجازه می دهد و اینرسی روتور را کاهش می دهد
- بدون قدرت تحریک: برخلاف روتورهای میدان زخم، آهنرباهای NdFeB به ورودی الکتریکی پیوسته نیاز ندارند
انواع موتور و پیکربندی آهنربا
2. موتورهای آهنربایی دائمی نصب شده در سطح (SPM).
در موتورهای SPM، آهنرباهای قطعه قوس یا کاشی به سطح بیرونی روتور متصل یا باند می شوند. این ساده ترین پیکربندی است و امکان استفاده از آهنرباهای قوس استاندارد را بدون ماشینکاری پیچیده فراهم می کند.
- شکل آهنربایی: بخش های قوسی (کاشی های منحنی)، معمولاً NdFeB متخلخل
- جهت مغناطیس: شعاعی (اشاره به محور شفت یا دور از آن)
- شکاف هوا: بزرگتر از موتورهای IPM - آهنربا خود بخشی از شکاف هوای مغناطیسی را اشغال می کند
- نمرات معمولی: N42H تا N45SH - محصول انرژی متوسط با درجه حرارت H یا SH
- برنامه های کاربردی: موتورهای سروو، موتورهای اسپیندل، موتورهای کوچک BLDC، محرک های صنعتی
در نظر گرفتن طراحی: آهنرباهای قوس الکتریکی در روتورهای SPM با سرعت بالا در معرض نیروی گریز از مرکز قرار می گیرند. برای روتورهای بالاتر از 3000 دور در دقیقه، نوارهای نگهدارنده (فیبر کربن یا فولاد ضد زنگ) معمولاً مورد نیاز است. این شکاف هوای مغناطیسی موثر را کاهش می دهد و باید در محاسبات شار در نظر گرفته شود.
3. موتورهای آهنربایی دائمی داخلی (IPM).
موتورهای IPM آهنرباهای مستطیلی یا میله ای را در داخل لایه های روتور تعبیه می کنند. این امر از آهنرباها در برابر نیروهای گریز از مرکز محافظت می کند و به روتور اجازه می دهد تا علاوه بر گشتاور آهنربا از گشتاور رلوکتانسی نیز بهره برداری کند و قابلیت حداکثر گشتاور را افزایش دهد.
- شکل آهنربایی: میله ها یا بلوک های مستطیلی، گاهی ذوزنقه ای
- جهت مغناطیس: معمولاً موازی (در طول بعد کوتاه نوار)
- شکاف هوا: کوچکتر از SPM - فقط پل لمینیت آهنربا را از شکاف هوا جدا می کند
- نمرات معمولی: N38SH تا N45UH - درجه حرارت بالاتر به دلیل گرمایش جریان گردابی در روتور حیاتی است
- برنامه های کاربردی: موتورهای کششی EV، کمپرسورهای HVAC، درایوهای سروو صنعتی، ژنراتورهای توربین بادی
در نظر گرفتن طراحی: روتورهای IPM تلفات قابل توجهی جریان گردابی در آهنرباها در فرکانس های سوئیچینگ بالا را تجربه می کنند. آهنرباهای قطعه بندی شده (چند قطعه کوچکتر به هم چسبیده اند) مسیرهای جریان گردابی را کاهش می دهند و دمای کار آهنربا را کاهش می دهند. اگر در فرکانس های سوئیچینگ اینورتر بالای 5 کیلوهرتز کار می کند، الزامات تقسیم بندی را در نقشه خود مشخص کنید.
4. موتورهای شار محوری
موتورهای شار محوری (که موتورهای پنکیک نیز نامیده می شوند) مسیر شار را در امتداد محور محور موتور به جای شعاعی جهت می دهند. آهنرباهای دیسکی شکل بر روی یک یا هر دو وجه روتور نصب می شوند که توسط یک شکاف هوا از سیم پیچ های مسطح استاتور جدا می شوند.
- شکل آهنربایی: دیسک های بخش/پای شکل یا کاشی های ذوزنقه ای شکل
- جهت مغناطیس: محوری (موازی با شفت)
- نمرات معمولی: N42H تا N48H - محصول پر انرژی برای هندسه دیسک فشرده
- برنامه های کاربردی: موتورهای الکتریکی درون چرخ، ژنراتورهای محرک مستقیم، اتصالات روباتیک، تصویربرداری پزشکی
انتخاب درجه و دما برای موتورها
5. دمای عملیاتی متغیر بحرانی است
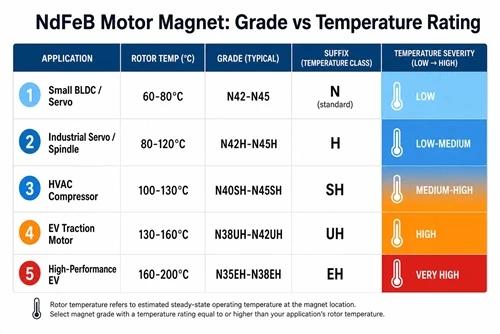
آهنرباهای موتور در معرض گرما ناشی از تلفات سیم پیچی استاتور (که از طریق شکاف هوا هدایت می شوند) و تلفات جریان گردابی خودشان هستند. دمای آهنربای روتور در یک موتور بارگذاری شده معمولاً 20 تا 60 درجه بالاتر از محیط است - اغلب در کاربردهای کششی EV به 100 تا 150 درجه می رسد.
تعیین پسوند دمایی اشتباه منجر به مغناطیس زدایی جزئی غیرقابل برگشت تحت بار می شود که بدون مغناطیس مجدد مجموعه روتور قابل بازیابی نیست.
| کاربرد موتور | دمای روتور معمولی | درجه توصیه شده | حداقل پسوند Temp |
|---|---|---|---|
| BLDC کوچک / سروو (داخلی، سبک) | 60-80 درجه | N42–N45 | N (استاندارد) |
| موتور سروو / اسپیندل صنعتی | 80-120 درجه | N42H–N45H | H |
| کمپرسور / موتور پمپ HVAC | 100-130 درجه | N40SH–N45SH | SH |
| موتور کششی EV (پیک بار) | 130-160 درجه | N38UH–N42UH | اوه |
| EV / موتوراسپرت با عملکرد بالا | 160-200 درجه | N35EH–N38EH | EH |
6. حاشیه مغناطیس زدایی
آهنرباهای موتور باید به اندازه کافی حفظ شوندحاشیه مغناطیس زدایی- فاصله بین نقطه عملکرد آهنربا و زانوی مغناطیس زدایی غیرقابل برگشت آن روی منحنی BH. برای کاربردهای موتور، حداقل حاشیه 10 تا 15 درصد عمل استاندارد مهندسی است.
بدترین حالت مغناطیس زدایی در شرایط خطا رخ می دهد: یک جریان اتصال کوتاه یک میدان مخالف قوی ایجاد می کند که نقطه عملیاتی را به سمت پایین منحنی BH می راند. اگر این نقطه از زانو عبور کند (مخصوصاً در دمای بالا که زانو بالا میآید)، آهنربا با رفع عیب به نقطه کار اصلی خود باز نمیگردد.
درجات اجباری بالاتر (پسوندهای H، SH، UH) زانو را بیشتر به سمت پایین منحنی BH حرکت میدهند و مقاومت مغناطیسزدایی بیشتری را ایجاد میکنند - به قیمت BHmax کمی پایینتر در مقایسه با همان درجه عددی بدون پسوند.
چک لیست تدارکات برای آهنرباهای موتور
7. آنچه مهندسان موتور باید مشخص کنند
- درجه با پسوند دما: هرگز درجه بدون پسوند را برای کاربردهای موتور مشخص نکنید. پسوند حداقل H برای اکثر موتورهای صنعتی. SH یا UH برای EV و کاربردهای چرخه کاری بالا.
- هندسه آهنربا و تحمل: آهنرباهای قوس به شعاع داخلی (Ri)، شعاع بیرونی (Ro)، زاویه قوس و طول محوری نیاز دارند. تحمل ضخامت شعاعی (±0.05 میلی متر زمین) و تحمل زاویه قوس (±0.1 درجه) را مشخص کنید. برای آهنرباهای نوار IPM، هر سه بعد را با تلورانس مشخص کنید.
- جهت و الگوی مغناطیس: آرایه شعاعی، موازی یا هالباخ. مغناطش چند قطبی روی یک حلقه یک مرحله تولید مجزا از تف جوشی است - قابلیت تامین کننده خود را تایید کنید.
- تقسیم بندی آهنربایی: اگر فرکانس سوئیچ اینورتر 5 کیلوهرتز یا بالاتر از 10000 دور در دقیقه کار می کند، تعداد بخش های محیطی و محوری در هر قطب را برای محدود کردن تلفات جریان گردابی مشخص کنید.
- پوشش: آهنرباهای موتور در محفظه های بسته معمولاً از آبکاری نیکل Ni-Cu-Ni استفاده می کنند. برای موتورهای روغن خنک (خنک کننده مستقیم اسپری روغن)، پوشش اپوکسی یا دو لایه Ni + اپوکسی را برای مقاومت شیمیایی مشخص کنید.
- داده های منحنی BH در دمای عملیاتی: مقادیر اندازه گیری شده Br و Hcj را در حداکثر دمای کارکرد روتور خود نه تنها در 20 درجه درخواست کنید. محل نقطه زانو را در حداکثر دما بررسی کنید.
- PPAP یا اولین بازرسی مقاله: برای کاربردهای خودرو یا موتورهای ایمنی حیاتی، به بازرسی مقاله اول (FAI) با گزارش کامل ابعادی و گواهی مالکیت مغناطیسی در هر قطعه تولید نیاز دارید.
چگونه HIMAGNET از برنامه های موتور پشتیبانی می کند
HIMAGNETبخشهای قوس NdFeB، آهنرباهای میلهای و آهنرباهای دیسکی را برای کاربردهای موتور در محدوده درجه حرارت کامل و درجه حرارت فراهم میکند. ما از هندسه آهنربای قوسی از اندازههای استاندارد کاتالوگ گرفته تا مشخصات زاویهای سفارشی Ri/Ro/arc، با تحملهای زمین تا 0.05 ± میلیمتر پشتیبانی میکنیم.
برای برنامههای توسعه موتور، دادههای منحنی BH را در دماهای چندگانه، پشتیبانی از تجزیه و تحلیل مغناطیسزدایی، و توصیههای تقسیمبندی براساس فرکانس و مشخصات سرعت اینورتر شما ارائه میکنیم.
نوع موتور، هندسه روتور، حداکثر دمای کار و حجم سالانه خود را به اشتراک بگذارید - ما درجه مناسب را توصیه می کنیم و قیمت فنی را ظرف یک روز کاری ارائه می دهیم.